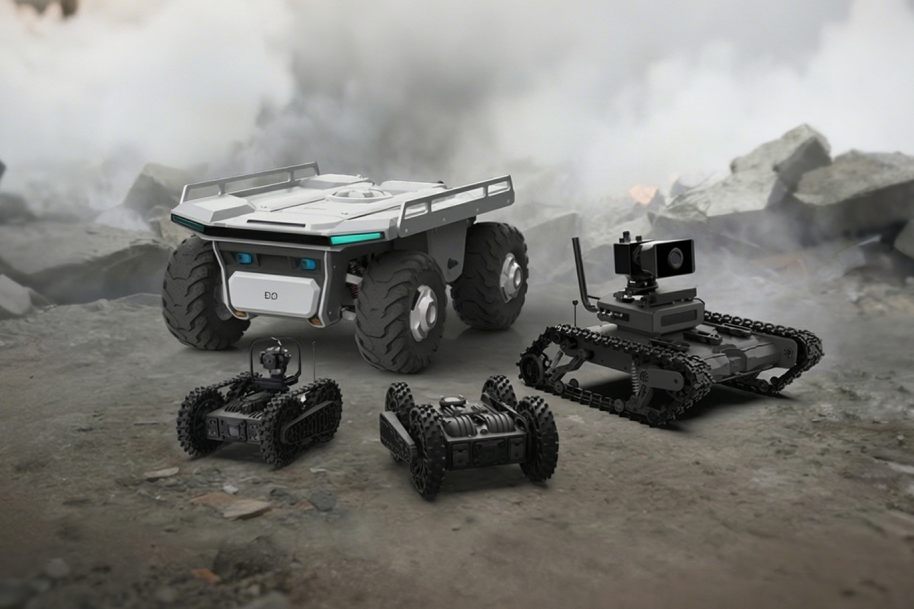
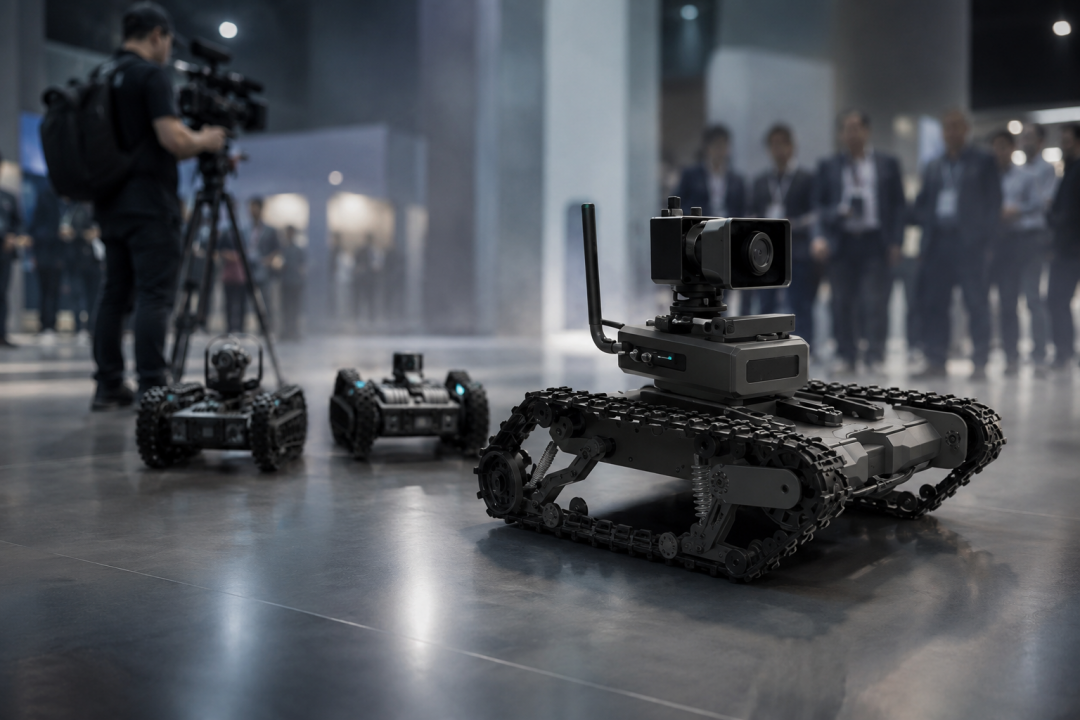
近日,深圳市“应急使命2026”综合应急演练举行。明明机器人携ZC-350便携探测机器人、ZC-580小型履带式全地形机器人亮相,展示面向复杂环境的现场探测与应急搜救装备,为救援人员获取前方信息、辅助研判现场风险提供技术支持。
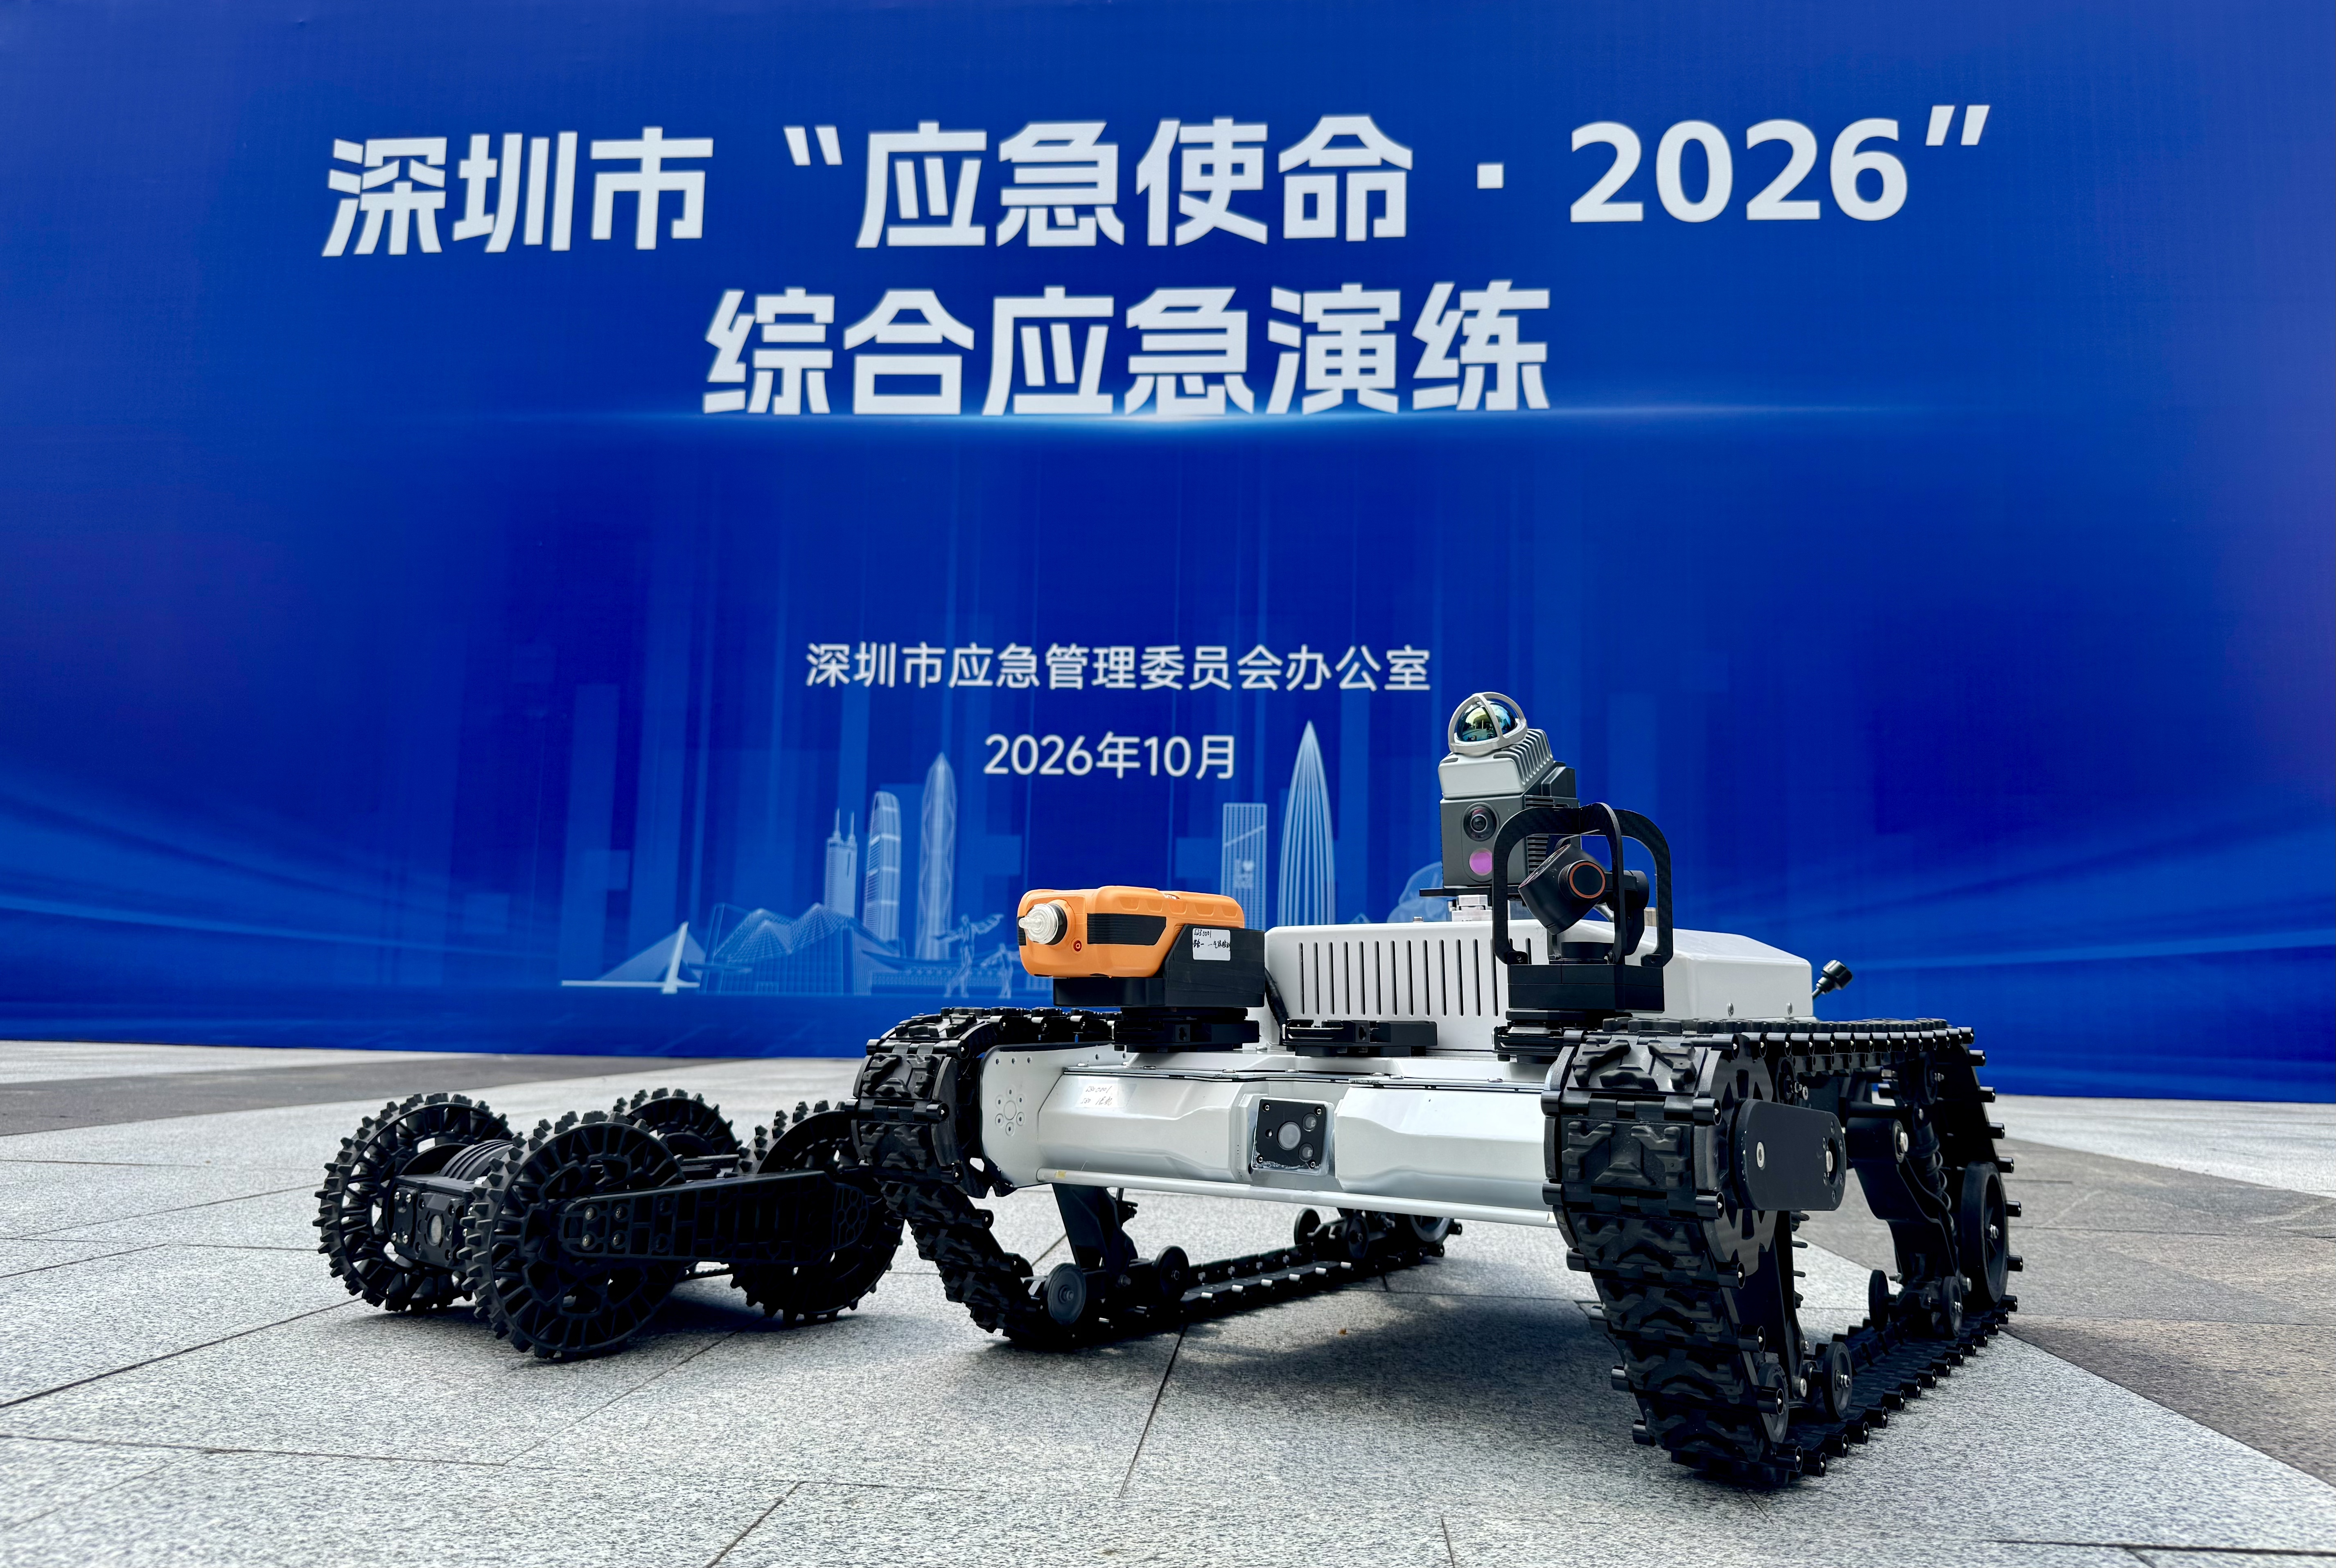
本次演练全程运用“现场指挥部—区指挥中心—市总指挥部”三级指挥链路。南山区两个分场景指挥有序、衔接顺畅,处置科目全部按预案完成,检验了应急指挥与跨部门协同处置能力。
机器人先行,拓展现场探测能力
应急救援现场往往面临空间受限、地形复杂、环境情况不明等问题。在人员进入前,通过机器人开展前期探测,有助于提前掌握现场状况减少救援人员直接暴露于未知环境的风险。
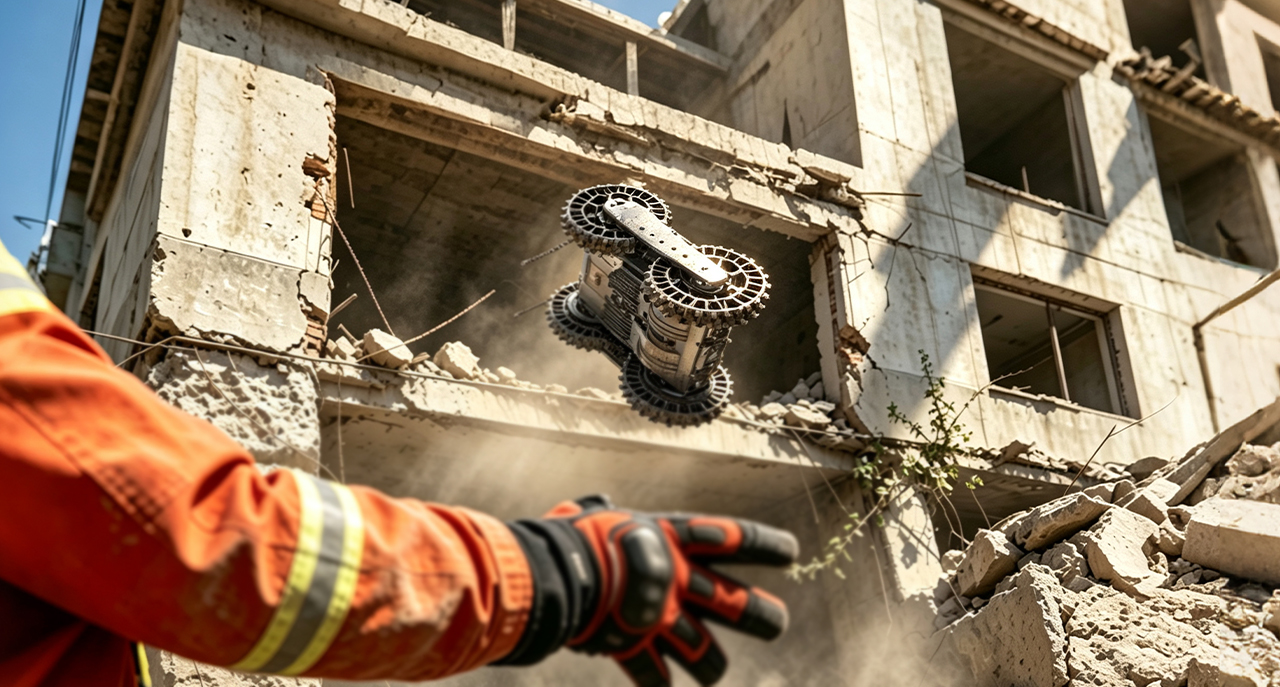
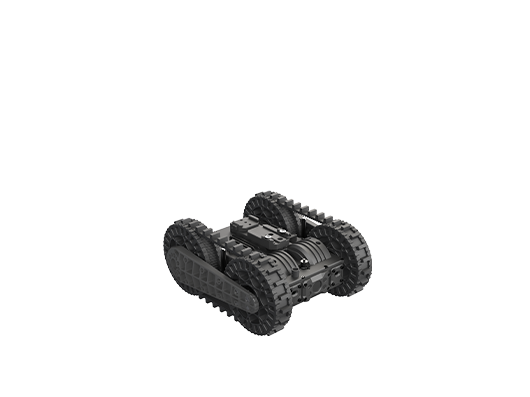
此次亮相的ZC-350便携探测机器人机身小巧,便于携行与快速部署,可通过远程操控进入人员不便到达的区域,采集现场音视频信息。产品具备自动回正及模块化扩展能力,可适配狭窄空间探查、现场观察等任务需求,为后续救援提供信息参考。
多维感知,辅助救援环境研判
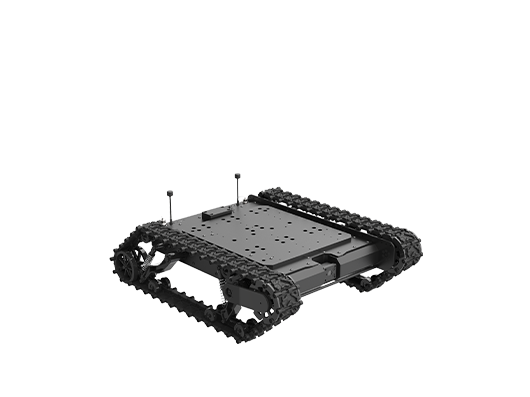
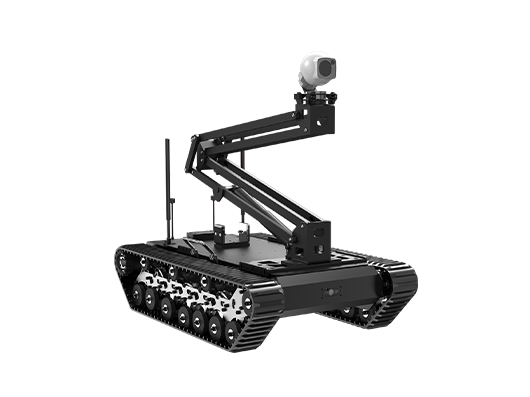
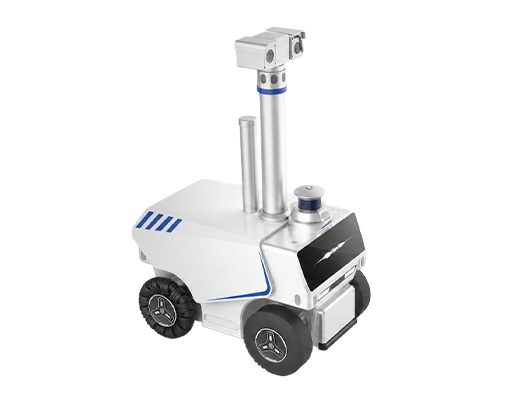
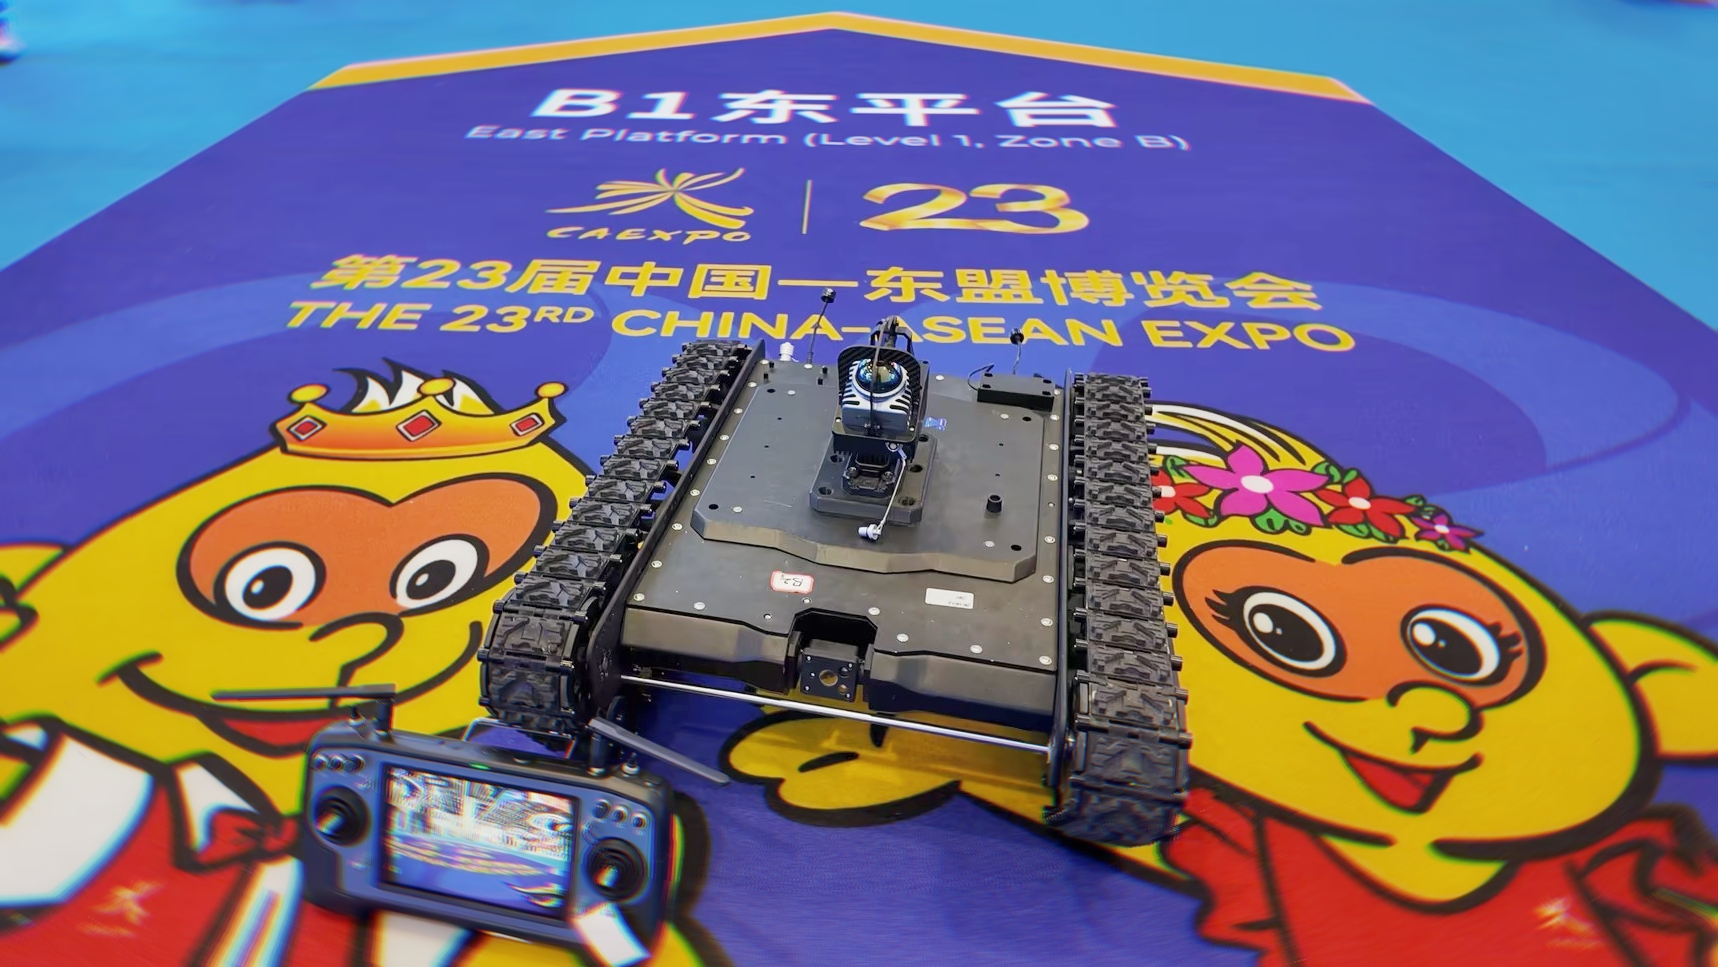
ZC-580小型履带式全地形机器人采用履带式轮组与纵臂式独立悬挂系统,可适应沙土、碎石、斜坡等复杂地形,减少行驶中的地面冲击,为探测设备提供稳定的移动平台。
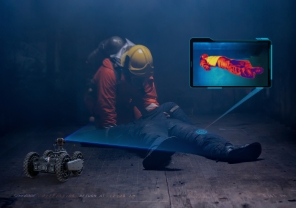
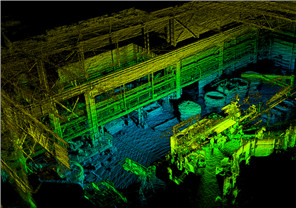
此次,ZC-580搭载激光雷达、热成像与气体检测于一体的多合一上装模块,将空间信息采集、热源搜索与气体环境检测集成于同一平台。其中,激光雷达用于扫描环境、构建三维空间地图;热成像用于搜索热源,辅助发现受困人员;气体检测用于获取现场气体数据,为环境风险研判提供参考。
通过多种感知手段配合,机器人可帮助救援人员从空间结构、热源分布及气体状况等维度了解前方环境,为探查路径选择和救援方案制定提供更多依据。
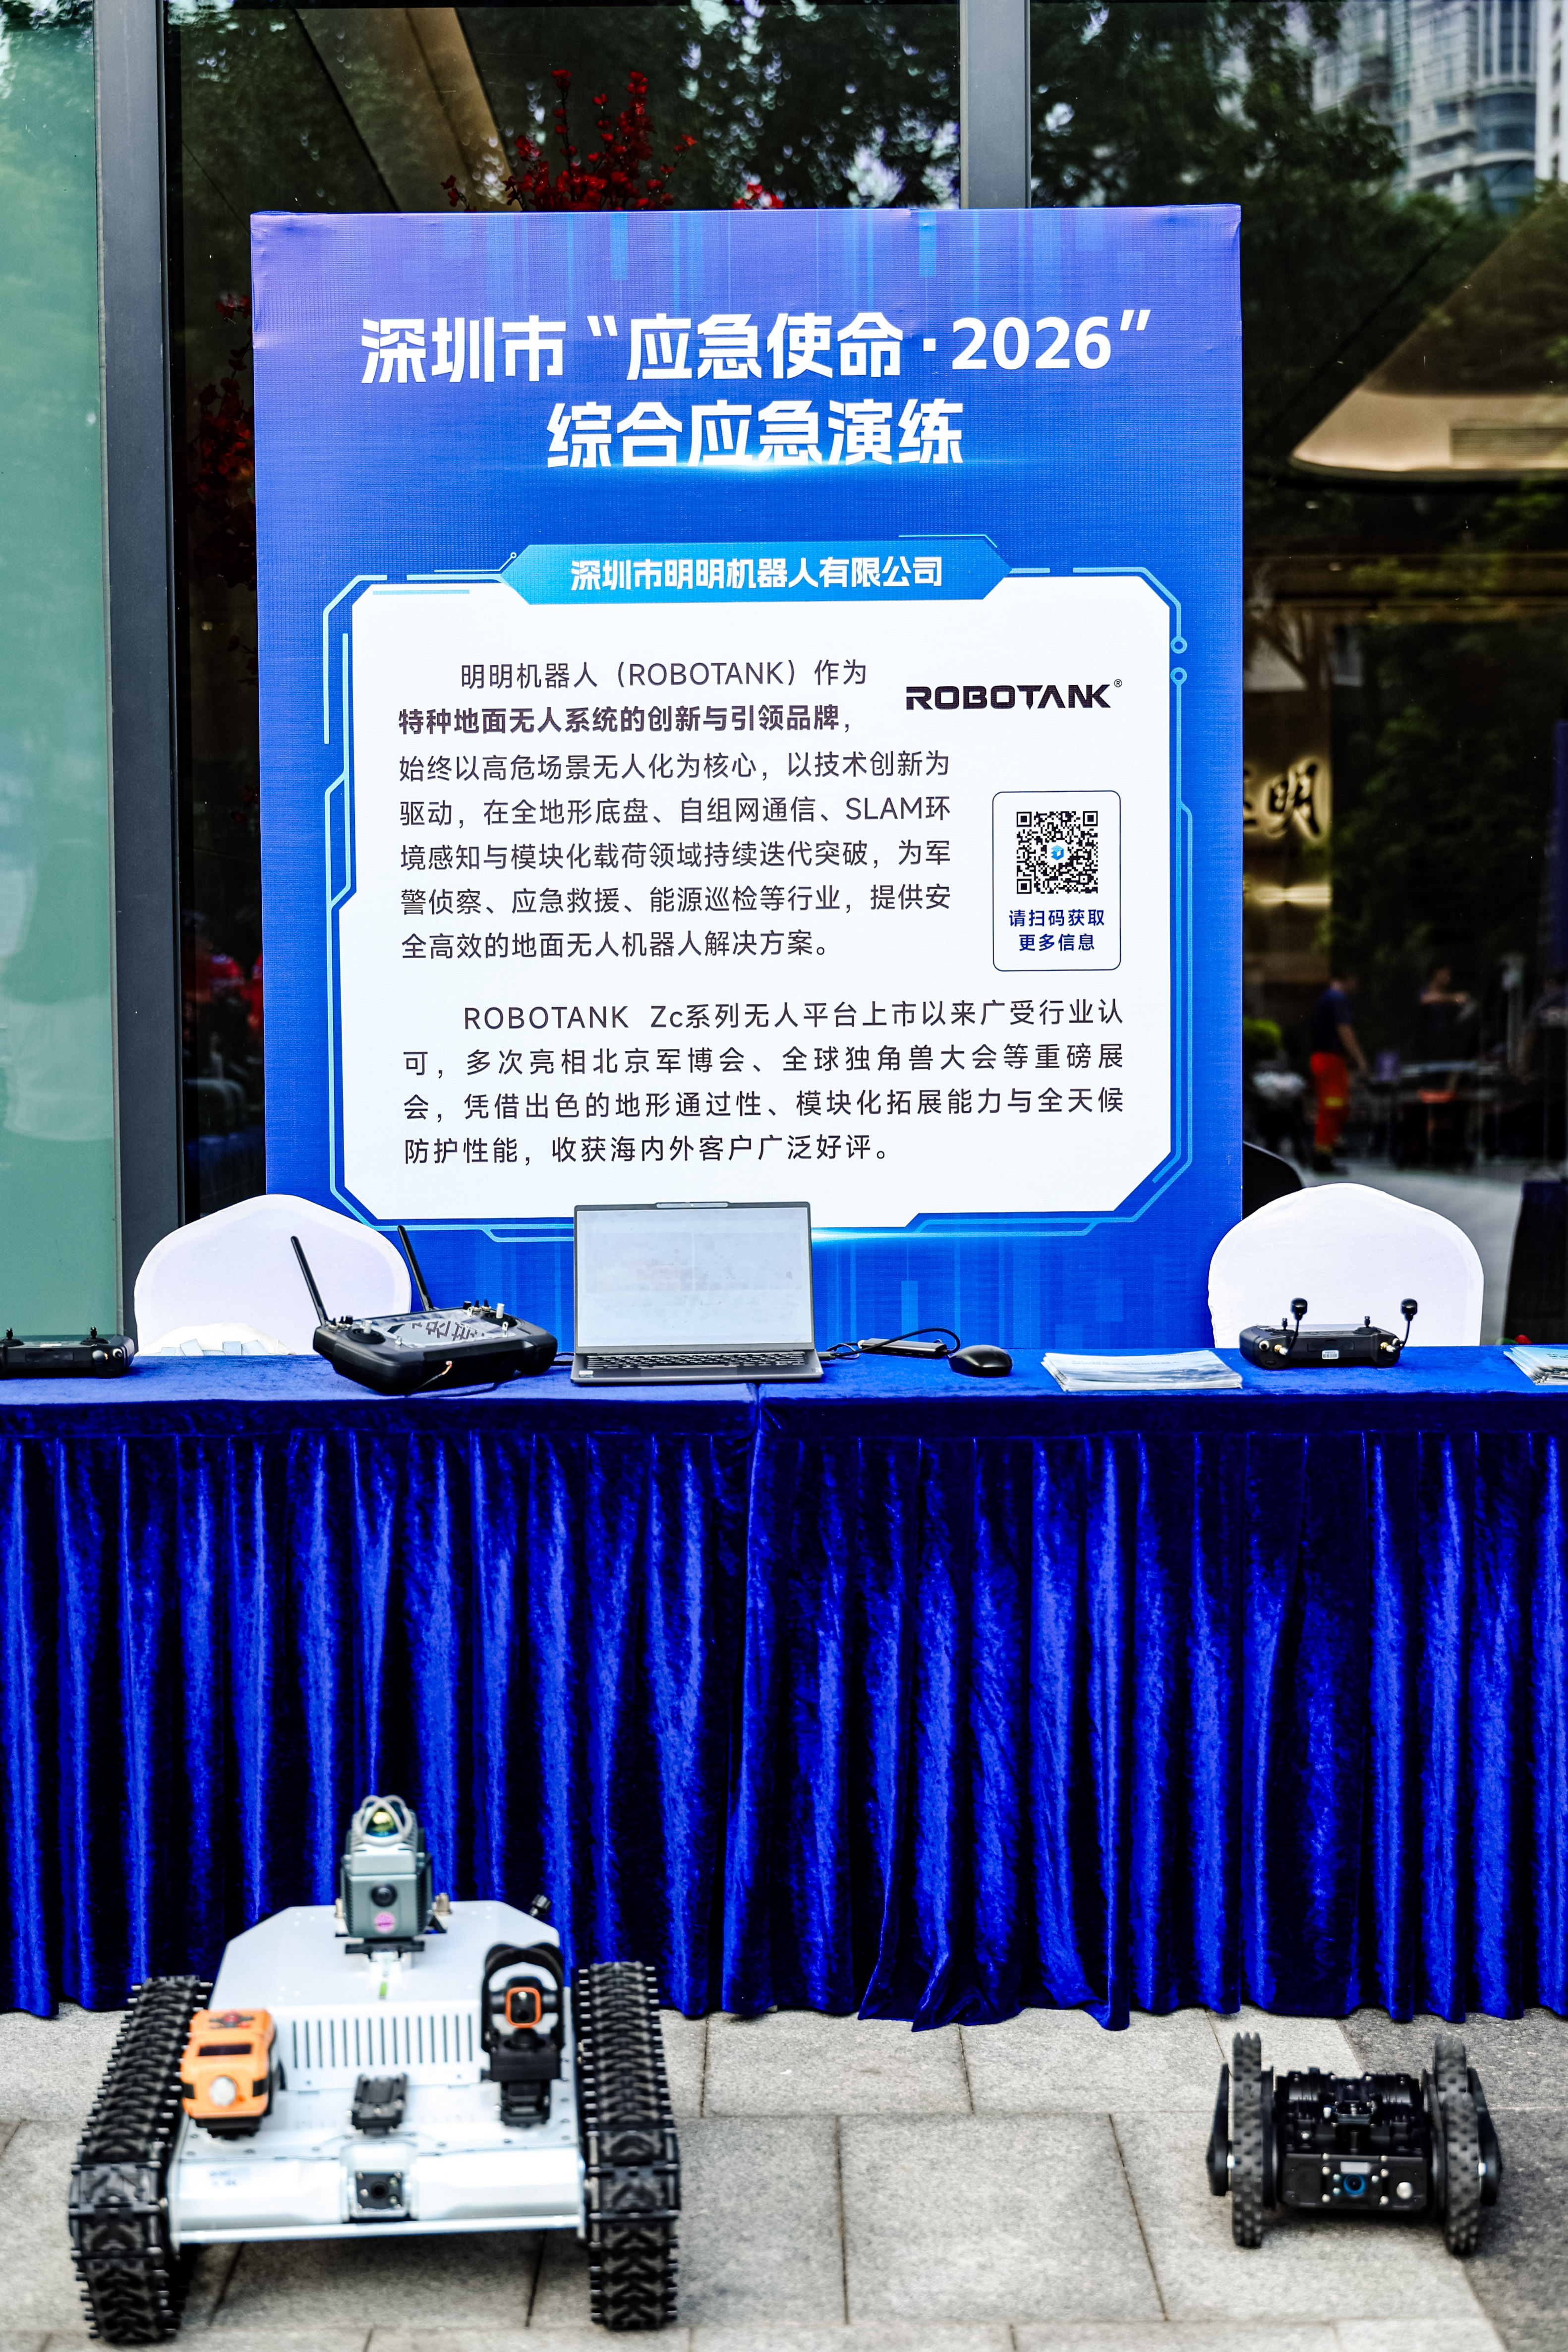
未来,明明机器人将持续围绕应急救援中的实际需求,持续完善机器人平台与感知模块的应用能力,推动装备与救援流程相结合,让机器人先一步进入复杂现场,为人员安全与科学施救提供支持。