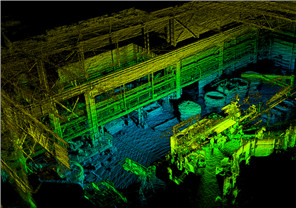
1.开发和优化移动机器人激光SLAM算法,负责建图、定位与重定位、回环检测及地图管理,提升复杂场景下的定位精度与稳定性。
2.融合激光雷达、IMU和轮式里程计数据,完成时间同步、坐标转换、外参标定及数据质量排查。
3.将算法部署至RK3588、Jetson Orin等平台,优化实时性、资源占用和长时运行稳定性。
4.与规划、控制和底盘团队联调导航避障系统,在现场排查定位丢失、地图漂移等问题;通过数据回放和回归测试验证修复效果,交付可复现的代码、参数及部署文档。
1.硕士及以上学历,计算机、机器人、自动化等相关专业;具备2年及以上SLAM或机器人定位导航研发经验。
2.熟练使用C++,熟悉Linux和ROS或ROS 2,能使用Python处理数据、分析测试结果。
3.熟悉激光SLAM原理,掌握点云配准、状态估计、滤波或非线性优化等关键技术;深入使用过FAST-LIO、LIO-SAM、Cartographer等框架中至少一种,能修改核心代码并改进算法。
4.有多传感器标定、同步与融合经验;独立承担过实机建图定位模块的开发、部署或交付,能结合地图、轨迹和日志定位现场问题。
投递成功
我们已收到您的应聘信息,会尽快与您联系